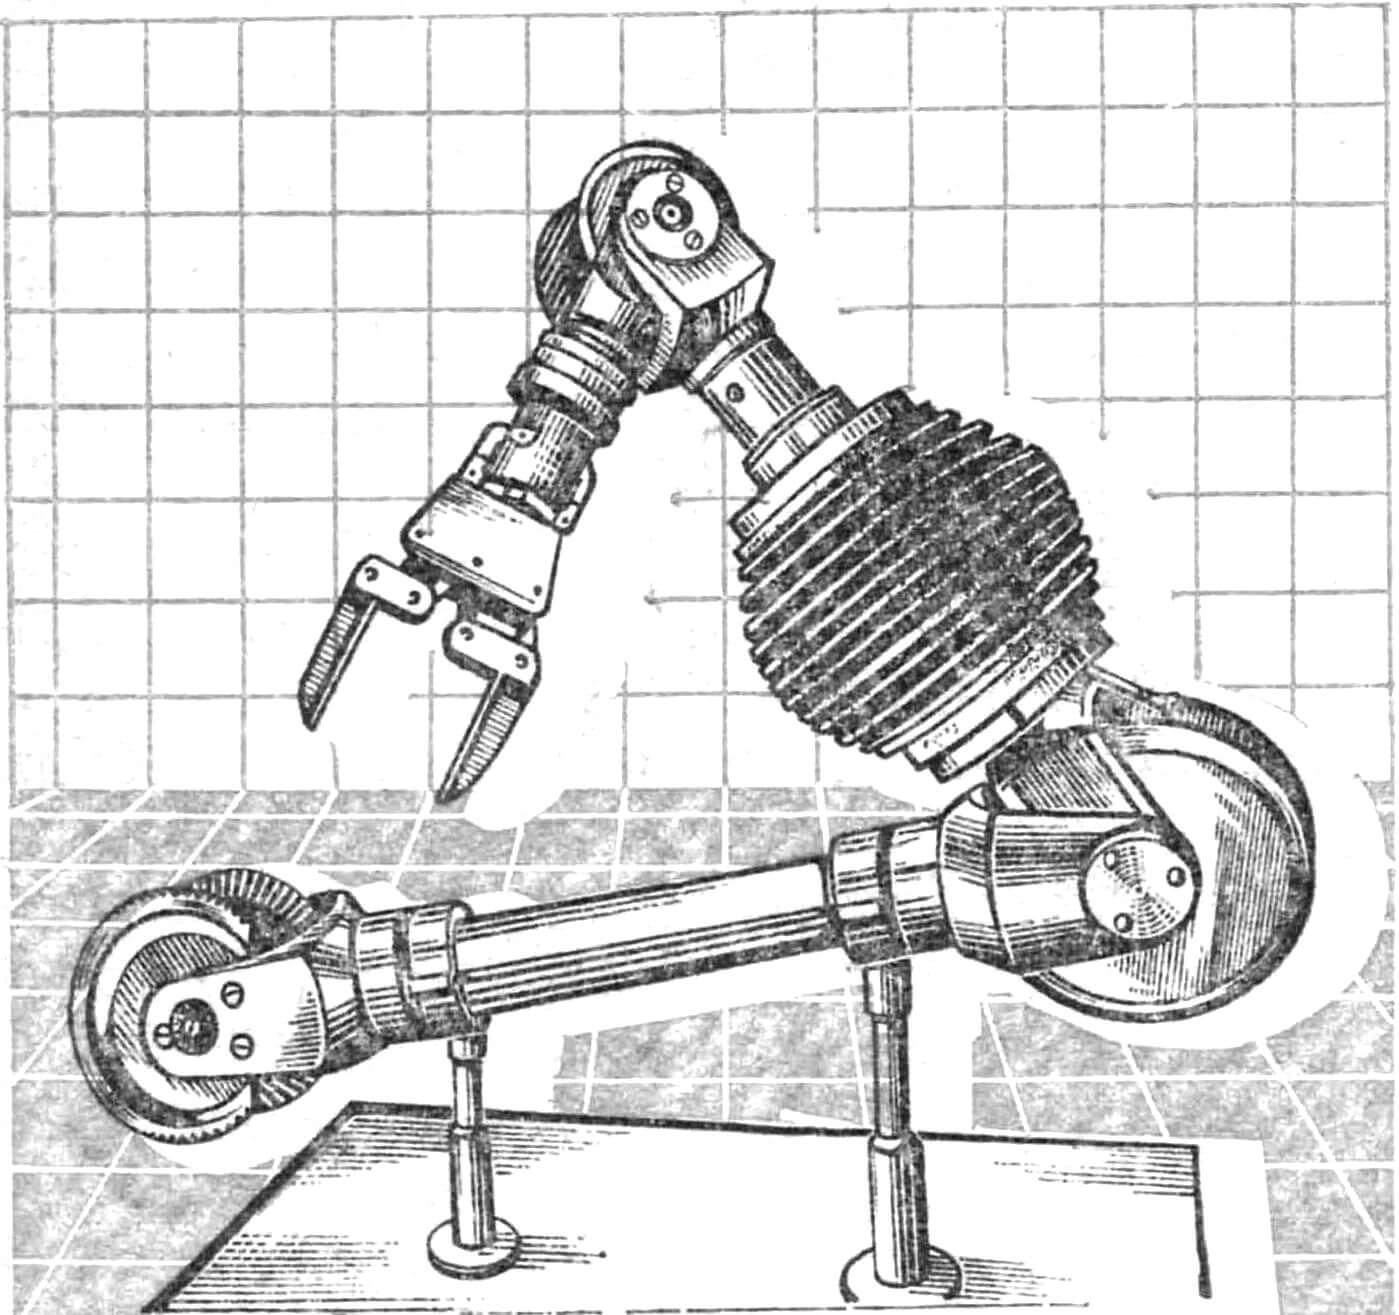
Оригинальная механическая рука для устройств робототехники разработана молодыми изобретателями А. Кузьминым, В. Пузановым и И. Славновым. Основные технические решения конструкции получили авторские свидетельства. Рука может служить исполнительным органом манипуляторов, используемых на объектах со шлюзовыми камерами в зонах, опасных или недоступных для человека.
На одном из звеньев механической руки предусмотрен своеобразный «нарукавник» — герметизирующая оболочка с каналом внутри, связывающим ее с источником создания избыточного давления. Раздуваясь, оболочка срабатывает как пробка, запирая входное отверстие шлюзовой камеры после введения в нее манипулятора. Это упрощает герметизацию шлюзового люка, обеспечивая новые возможности для более оперативного выполнения широкого круга операций непосредственно через этот люк. Например, заменять рабочие инструменты механической руки — всевозможные схваты, гайковерты и другие — или вводить дополнительные компоненты и объекты для работы манипулятором. Становится также доступным при необходимости быстро отремонтировать и сам манипулятор.
Механическая рука может работать с объектами весом до 5 кг.
Рекомендуем почитать
 ДВУХМОТОРНЫЕ «КРЕПОСТИ»
В предвоенные и военные годы развитие американских двухмоторных бомбардировщиков шло в рамках двух классов: А (attack — штурмовик) и В (bomber — бомбардировщик). Предполагалось, что первые... ВЕШАЛКА-КАМЕРДИНЕР
Одежда, которой мы регулярно пользуемся, должна быть, с одной стороны, всегда под рукой, а с другой - находиться в порядке. Удовлетворить эти зачастую противоречивые требования позволит...